

Επιστήμονες εκπαίδευσαν ένα σκύλο ρομπότ, γνωστό ως ANYmal, να παίζει μπάντμιντον εναντίον ενός ανθρώπινου αντιπάλου.
Δείτε επίσης: Κίνα: Σκύλοι ρομπότ σε αποστολή εξερεύνησης στην Ανταρκτική
Συνδυάζοντας κινήσεις ολόκληρου του σώματος με οπτική αντίληψη, το ρομπότ, έμαθε να προσαρμόζει τον τρόπο που κινείται για να φτάσει στο shuttlecock και να το επιστρέψει με επιτυχία μέσω του δικτύου, χάρη στην τεχνητή νοημοσύνη (AI).
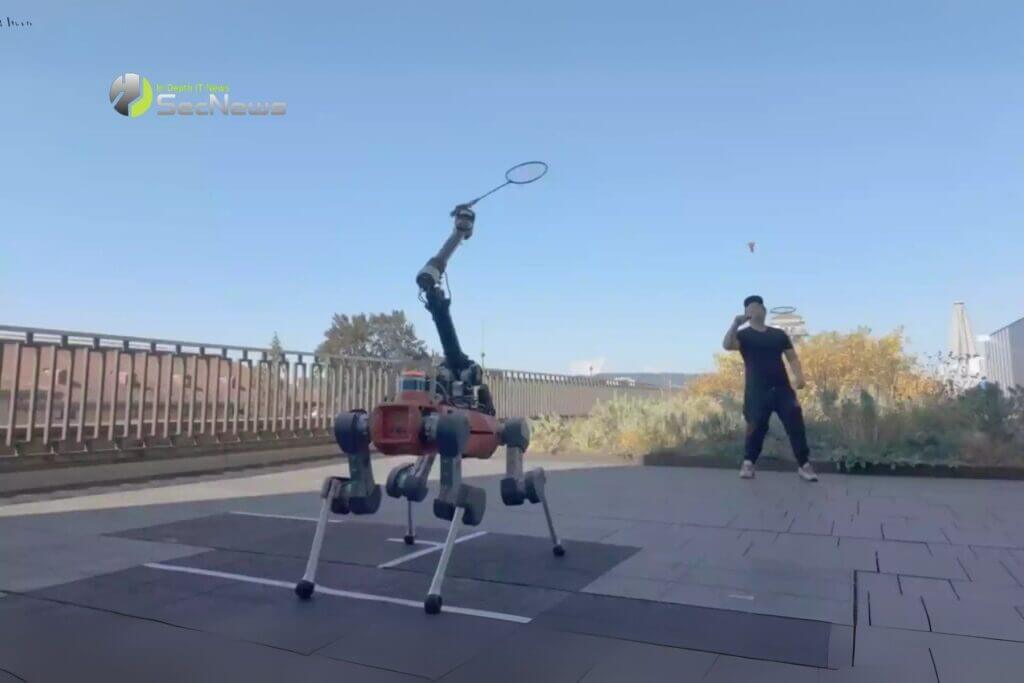
Αυτό δείχνει ότι τα τετράποδα ρομπότ μπορούν να κατασκευαστούν ως αντίπαλοι σε «σύνθετα και δυναμικά αθλητικά σενάρια», έγραψαν οι ερευνητές σε μια μελέτη που δημοσιεύτηκε στις 28 Μαΐου στο περιοδικό Science Robotics.
Το ANYmal είναι ένα τετράποδο, ρομπότ που μοιάζει με σκύλο, που ζυγίζει 50 κιλά και έχει ύψος περίπου 0,5 μέτρα. Έχοντας τέσσερα πόδια, το ANYmal και παρόμοια τετράποδα ρομπότ μπορούν να ταξιδεύουν σε απαιτητικό έδαφος και να ανεβοκατεβαίνουν εμπόδια.
Οι ερευνητές έχουν προσθέσει στο παρελθόν βραχίονες σε αυτές τις μηχανές που μοιάζουν με σκύλους και τις έχουν διδάξει πώς να φέρνουν συγκεκριμένα αντικείμενα ή να ανοίγουν πόρτες πιάνοντας τη λαβή. Ωστόσο, ο συντονισμός του ελέγχου των άκρων και της οπτικής αντίληψης σε ένα δυναμικό περιβάλλον παραμένει μια πρόκληση στη ρομποτική.
Σε αυτήν την έρευνα, ο Yuntao Ma και η ομάδα του προσάρμοσαν ένα δυναμικό βραχίονα που κρατούσε μια ρακέτα μπάντμιντον σε γωνία 45 μοιρών στο τυπικό ρομπότ ANYmal.
Δείτε ακόμα: RT-G: Πώς ένα ρομπότ – μπάλα βοηθά την αστυνομία της Κίνας;
Με την προσθήκη του βραχίονα, το ρομπότ είχε ύψος 1,6 μ. και 18 αρθρώσεις: τρεις σε κάθε ένα από τα τέσσερα πόδια και έξι στο βραχίονα. Οι ερευνητές σχεδίασαν ένα πολύπλοκο ενσωματωμένο σύστημα που έλεγχε τις κινήσεις των χεριών και των ποδιών.
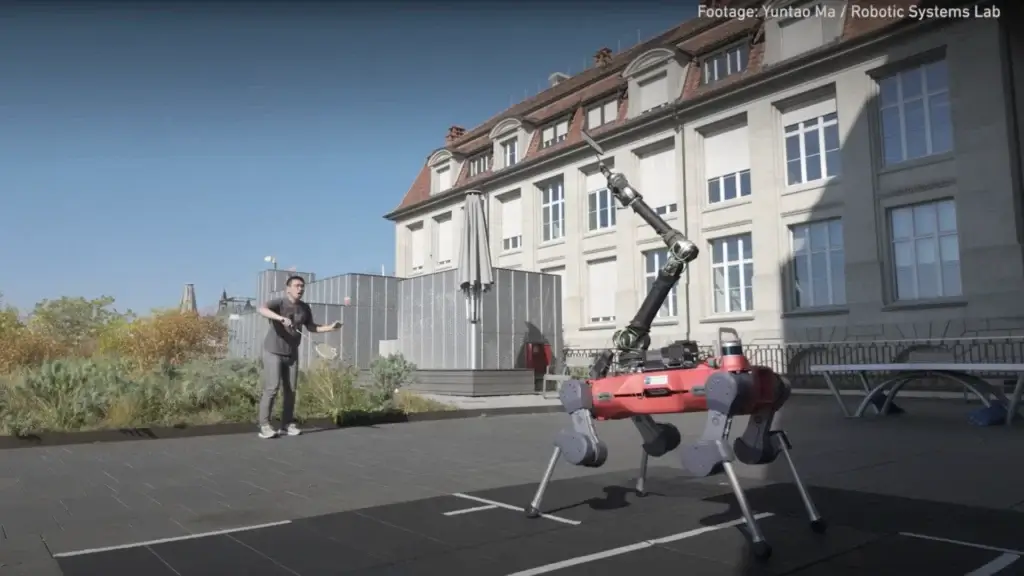
Η ομάδα πρόσθεσε επίσης μια στερεοσκοπική κάμερα, η οποία είχε δύο φακούς στοιβαγμένους τον έναν πάνω στον άλλο, ακριβώς δεξιά από το κέντρο στο μπροστινό μέρος του σώματος του ρομπότ. Οι δύο φακοί του επέτρεπαν να επεξεργάζεται οπτικές πληροφορίες σχετικά με τα εισερχόμενα shuttlecocks σε πραγματικό χρόνο και να υπολογίζει πού κατευθύνονταν.
Στη συνέχεια, το ρομπότ διδάχθηκε πώς να παίζει μπάντμιντον μέσω ενισχυτικής μάθησης. Με αυτόν τον τύπο μηχανικής μάθησης, το ρομπότ εξερεύνησε το περιβάλλον του και χρησιμοποίησε δοκιμές και λάθη για να μάθει να εντοπίζει και να παρακολουθεί το shuttlecock, να πλοηγείται προς αυτό και να κουνάει τη ρακέτα.
Για να το πετύχουν αυτό, οι ερευνητές δημιούργησαν αρχικά ένα προσομοιωμένο περιβάλλον που αποτελούνταν από ένα γήπεδο μπάντμιντον, με το εικονικό αντίστοιχο του ρομπότ να στέκεται στο κέντρο. Εικονικά shuttlecocks εξυπηρετούνταν από κοντά στο κέντρο του μισού του γηπέδου του αντιπάλου και το ρομπότ είχε την εντολή να παρακολουθεί τη θέση του και να εκτιμά την τροχιά πτήσης του.
Στη συνέχεια, οι ερευνητές δημιούργησαν ένα αυστηρό πρόγραμμα εκπαίδευσης για να διδάξουν στο ANYmal πώς να χτυπάει τα shuttlecocks, με έναν εικονικό προπονητή να ανταμείβει το ρομπότ για μια ποικιλία χαρακτηριστικών, όπως η θέση της ρακέτας, η γωνία της κεφαλής της ρακέτας και η ταχύτητα της ρίψης. Είναι σημαντικό ότι οι ανταμοιβές για το swing ήταν χρονικά βασισμένες για να δίνουν κίνητρα για ακριβή και έγκαιρα χτυπήματα.
Δείτε επίσης: X-ble Shoulder: Το νέο wearable ρομπότ των Hyundai και Kia
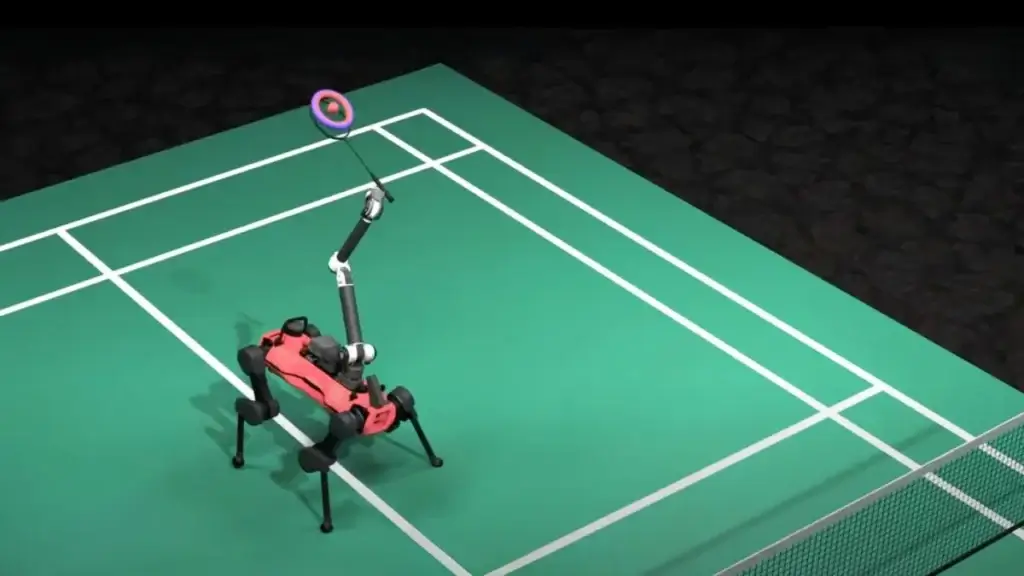
Το shuttlecock μπορούσε να προσγειωθεί οπουδήποτε στο γήπεδο, επομένως το ρομπότ ανταμείβονταν επίσης αν κινούνταν αποτελεσματικά στο γήπεδο και αν δεν επιτάχυνε άσκοπα. Στόχος του ANYmal ήταν να μεγιστοποιήσει το ποσό της ανταμοιβής του σε όλες τις δοκιμές.
Ο Ma πιστεύει ότι αυτή η έρευνα θα έχει τελικά εφαρμογές πέρα από τον αθλητισμό. Για παράδειγμα, θα μπορούσε να υποστηρίξει την απομάκρυνση συντριμμιών κατά τη διάρκεια προσπαθειών διάσωσης από καταστροφές, καθώς το ρομπότ θα είναι σε θέση να εξισορροπήσει τη δυναμική οπτική αντίληψη με την ευέλικτη κίνηση.
